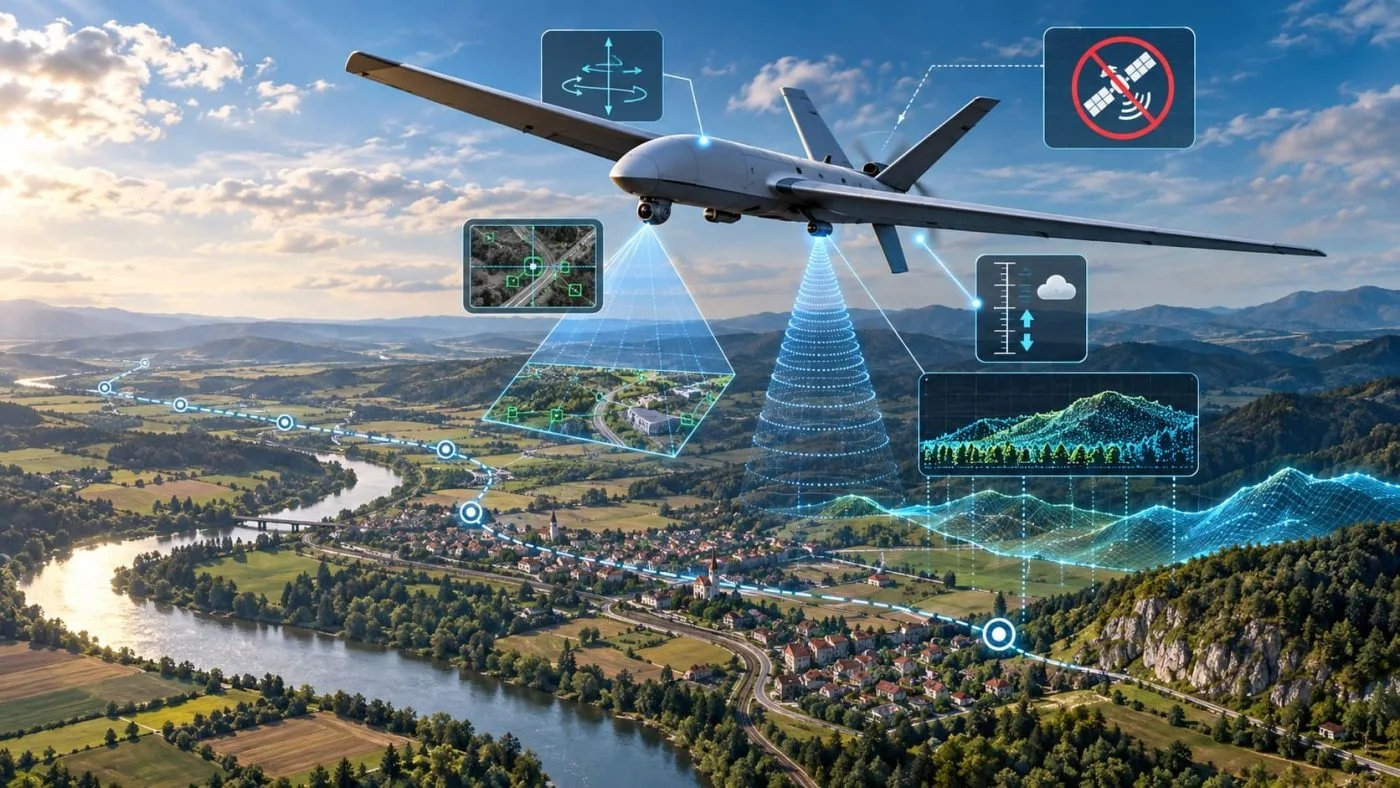
Peyk naviqasiyası, o cümlədən GPS sistemləri müasir PUA-ların marşrut üzrə hərəkəti və koordinatların müəyyən edilməsi üçün əsas vasitədir. Lakin siqnalın itirilməsi aparatın uçuşunu dayandırması demək deyil. Müasir sistemlər bir neçə müstəqil naviqasiya metodunu birləşdirərək aparatın yerini, istiqamətini və marşrutdan yayınma dərəcəsini dəqiq hesablamağa imkan verir.
İnersial naviqasiya necə işləyir?
Hər bir müasir avtopilot IMU (inersial ölçmə bloku) ilə təchiz olunub. Bu blokdakı giroskoplar və akselerometrlər aparatın fırlanmasını və sürətlənməsini ölçərək, xarici siqnal olmadan da mövqeyi hesablamağa kömək edir. Bunun əsas üstünlüyü heç bir radio siqnalına ehtiyac duymamasıdır, lakin sistemdə zamanla kiçik xətaların toplanması (dreyf) baş verir ki, bu da uzunmüddətli uçuşlarda dəqiqliyi azaldır.
Vizual və relyef əsaslı naviqasiya
Xətaları azaltmaq üçün PUA-lar vizual odometriyadan istifadə edir. Kamera vasitəsilə yer səthini izləyən sistem, obyektlərin hərəkətini təhlil edərək aparatın yerdəyişməsini qiymətləndirir. Daha təkmil yanaşma olan vizual geolokasiya isə NaviLoc kimi sistemlər vasitəsilə çəkilən görüntüləri peyk xəritələri ilə müqayisə edir. Həmçinin, relyefə əsaslanan naviqasiya rəqəmsal yüksəklik modellərindən istifadə edərək yerin relyefini xəritə ilə uyğunlaşdırır.
Sensorların kombinasiyası niyə vacibdir?
LiDAR, radar, barometr və maqnitometr kimi cihazların inteqrasiyası sistemin etibarlılığını artırır. LiDAR üçölçülü mühit xəritəsi yaradaraq qaranlıqda belə işləyə bilir, radar isə duman və ya buludlu hava şəraitində vizual sistemlərin çatışmazlıqlarını aradan qaldırır. Süni intellekt isə bu mürəkkəb məlumatların emalında və müxtəlif işıqlandırma şəraitində obyektlərin tanınmasında mühüm rol oynayır. Nəticədə, müasir PUA-lar peyk siqnalını yeganə mənbə kimi deyil, naviqasiya sisteminin yalnız bir elementi kimi qəbul edir.